Descriere
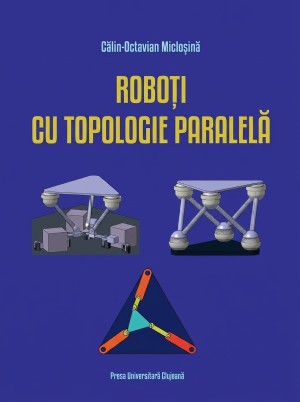
În prezent, roboții sunt utilizați în diverse domenii, având o prezență din ce în ce mai comună în lumea contemporană. Roboții cu topologie paralelă reprezintă o categorie aparte, având caracteristici specifice, care îi recomandă pentru anumite aplicații.
Volumul „Roboți cu topologie paralelă”, semnat de conf. univ. dr. ing. Călin-Octavian Micloșină (cadru didactic la Facultatea de Inginerie a Universității Babeș-Bolyai), oferă o analiză riguroasă a mecanismelor cu lanț cinematic închis, la care organul efector este conectat la bază prin multiple lanțuri cinematice independente. Lucrarea evidențiază avantajele acestor arhitecturi (precizie ridicată, rigiditate superioară) și domeniile lor specifice de aplicare industrială, comparativ cu roboții seriali clasici.
- Studenților și masteranzilor din domeniile Robotică, Mecatronică și Inginerie Mecanică (fiind utilizată ca suport bibliografic universitar de specialitate);
- Inginerilor, cercetătorilor și profesioniștilor interesați de proiectarea și analiza cinematică a sistemelor robotice moderne.